

راهنمای صفر تا صد ساخت کوادکوپتر با فلایت کنترل ESP1 (قسمت آموزش و پرواز)
اگر فلایت کنترل ESP1 رو تهیه کردید، تبریک میگیم! شما در آستانه ورود به دنیای جذاب پهپادها هستید. اما ساخت کوادکوپتر فقط به هم وصل کردن قطعات نیست؛ برای اینکه پرنده شما به جای سقوط، در آسمان اوج بگیره، باید با اصول آیرودینامیک، تعادل و قوانین الکترونیک آشنا بشید. در این راهنما، همه چیزهایی که برای پرواز موفق نیاز دارید رو به زبان ساده مرور میکنیم.
قطعات مورد نیاز:
فلایت کنترل esp1 (برای خرید کلیک کنید)
موتور کورلس : موتورهای کورلس نوع خاصی از موتورهای dc هستند که می توانید از سایزهای کوچک تا سایز 8520 انتخاب کنید.
باتری : باتری حتما باید دارای نرخ تخلیه 25c به بالا باشد ، برای موتورهای کورلس کوچک می توانید باتری های 180 یا 100 میلی آمپر ساعت تهیه کنید و برای موتورهای بزرگتر ، باتری های بزرگتر ؛ وزن باتری نسبت به سایز موتور بسیار مهم است و باید در اولویت انتخاب باشد.
فریم یا بدنه مخصوص موتور کورلس(برای خرید کلیک کنید)
برای آشنایی کامل با قطعات کلیک کنید.
این مراحل را به ترتیب و با دقت انجام دهید:
1. فلایت کنترل و موتورها را روی بدنه نصب کنید ، فلایت کنترل باید کاملا صاف و محکم روی بدنه نصب شود و گرنه پرواز خوبی نخواهد داشت.
2. چیدمان و جهت چرخش موتورها: این مهمترین بخش مونتاژ مکانیکی شماست. موتورهای کوادکوپتر باید طبق استاندارد خاصی بچرخند تا گشتاور حاصله خنثی شود و پرنده دور خودش نچرخد:
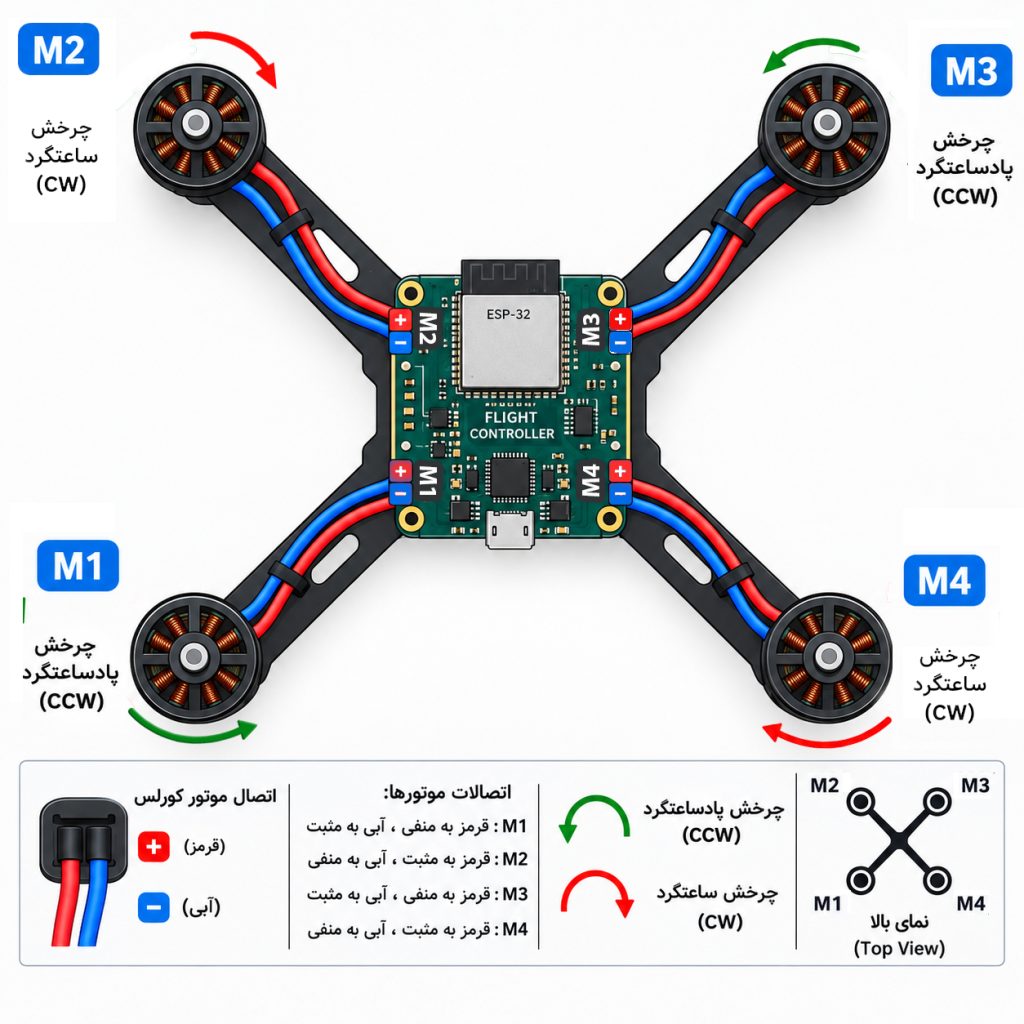
· موتورهای ۱ و ۳: باید چپگرد (CCW) باشند (ملخهای مخصوص به خود را دارند).
· موتورهای ۲ و ۴: باید راستگرد (CW) باشند (ملخهای مخصوص به خود را دارند).
· اگر جهت چرخش موتورها اشتباه باشد، پهپاد بلافاصله پس از روشن شدن، مثل فرفره دور خودش میچرخد و سقوط میکند.
برای چرخش راستگرد سیم قرمز موتور به مثبت و سیم آبی به منفی متصل می شود و بالعکس
3. در این مرحله باتری را نصب کنید ،میتوانید با چسب دوطرفه باتری را روی فلایت کنترل بچسبانید.
4. اپلیکیشن ESP-Drone را دانلود کنید:
کاربران iOS: آن را در اپ استور پیدا کنید.
کاربران اندروید: از این لینک استفاده کنید: https://www.pgyer.com/a27L?sign&auSign&code ، فایل APK را دانلود کنید و در تنظیمات گوشی، گزینه «نصب برنامههای ناشناخته» را فعال کنید.
پهپاد را روشن کنید و آن را برای کالیبراسیون روی یک سطح صاف قرار دهید (موتورها برای تأیید موفقیت، کمی میچرخند).
در گوشی خود، به تنظیمات وایفای بروید و به نقطه دسترسی پهپاد متصل شوید (رمز عبور: ۱۲۳۴۵۶۷۸)
موقعیت مکانی رو هم باید روشن کنید.
کوادکوپتر حتما باید روی سطح صاف باشد که در اینصورت چراغ قرمز سریع چشمک می زند و آماده پرواز است.
بالانس بودن وزن کوادکوپتر حیاتیترین اصل برای پرواز پایدار است. مرکز ثقل (CG) پهپاد باید دقیقاً در مرکز هندسی آن باشد. اگر وزن به یک سمت متمایل باشد، ژیروسکوپ مدام در حال اصلاح خطا خواهد بود و باتری سریع تخلیه میشود.می توانید با تغییر مکان باتری به بالانس مورد نظر برسید.
نحوه عملکرد و پرواز کوادکوپتر
یک کوادکوپتر چگونه پرواز میکند؟ این پرندهها با تغییر سرعت چرخش موتورها کنترل میشوند. وقتی هر ۴ موتور با سرعت یکسان بچرخند، نیروی لیفت (بالابر) ایجاد میشود و پهپاد به بالا میرود. برای حرکت به سمت جلو، سرعت موتورهای عقب بیشتر از موتورهای جلو میشود. این یعنی مغز متفکر پهپاد (ESP32) باید در هر لحظه، هزاران بار در ثانیه سرعت موتورها را تنظیم کند تا پرنده تعادل خود را از دست ندهد.
معرفی ژیروسکوپ و اهمیت آن در پرواز
روی فلایت کنترل ESP1 یک سنسور MPU6050 قرار دارد. این سنسور دقیقاً مثل “گوش داخلی” انسان عمل میکند! ژیروسکوپ و شتابسنج موجود در این ماژول، دائماً زاویه و شیب پرنده را اندازهگیری میکنند.
اگر یک باد کوچک پهپاد را به سمت راست هول بدهد، ژیروسکوپ بلافاصله این تغییر زاویه را به پردازنده ESP32 اطلاع میدهد و پردازنده با افزایش سرعت موتورهای سمت چپ، پهپاد را به حالت تعادل برمیگرداند. بدون ژیروسکوپ، پرواز کوادکوپتر غیرممکن است
 باتری، نرخ تخلیه و یک هشدار حیاتی!
برای این پرندهها معمولاً از باتری تک سل (1S – 3.7 ولت) استفاده میشود. نکته بسیار مهم در انتخاب باتری، نرخ تخلیه یا C-Rate است. حتماً از باتری با نرخ تخلیه حداقل ۲۵C استفاده کنید. این عدد یعنی باتری میتواند جریان بالایی را در لحظه به موتورها برساند و پهپاد هنگام اوج گرفتن، کم نیاورد.
 هشدار بسیار مهم (اتصال معکوس باتری):
فلایت کنترل ESP1 در مقابل اتصال معکوس باتری محافظت نشده است! یعنی اگر به اشتباه قطب مثبت و منفی باتری را برعکس وصل کنید، برد شما فوراً میسوزد. همیشه قبل از وصل کردن باتری، دو بار قطبها را چک کنید.
· قانون سایز و وزن:
· برای موتورهای کوچکتر (مثل 720)، باید از باتری کوچکتر با وزن کمتر (مثلاً 300 میلیآمپر) و ملخهای کوچکتر استفاده کنید. وزن کلی پرنده نباید بیشتر از ۵۰ تا ۷۰ گرم باشد.
· برای موتورهای بزرگتر (مثل 8520)، میتوانید از ملخهای بزرگتر (مثل 65mm یا 75mm) و باتریهای سنگینتر (مثل 500 میلیآمپر) استفاده کنید. وزن کلی پرنده در این حالت میتواند به ۸۰ تا ۱۲۰ گرم برسد.
· نکته: اگر وزن پرنده برای موتورها سنگین باشد، پهپاد زور میزند اما بلند نمیشود!
 تست ایمن و اولین پرواز (نکات حیاتی)
هرگز کوادکوپتر را با ملخهای متصل روشن نکنید! برای جلوگیری از آسیبهای جبرانناپذیر، این مراحل را دقیقاً دنبال کنید:
1. تست بدون ملخ: در ابتدا کوادکوپتر را کاملاً بدون ملخ روشن کنید و در برنامه موبایل، سرعت موتورها را به آرامی افزایش دهید.
2. بررسی جهت چرخش: به دقت نگاه کنید که آیا جهت چرخش موتورها مطابق استاندارد (۱ و ۳ چپگرد، ۲ و ۴ راستگرد) هست یا خیر.
3. اتصال ملخها با احتیاط: اگر همه چیز مرتب بود، پهپاد را خاموش کنید و با احتیاط و با فاصله (ترجیحاً با عینک محافظ) ملخها را نصب کنید.
4. تنظیم سرعت در اپلیکیشن: در برنامه موبایل، سرعت موتور را ابتدا روی ۴۰ یا ۵۰ تنظیم کنید. اگر عملکرد پرنده در این سرعت پایدار بود و لرزش غیرعادی نداشت، کمکم سرعت را بالاتر ببرید تا به پرواز برسد.
 عیبیابی: چرا کوادکوپتر هنگ میکند؟
گاهی اوقات پیش میآید که پهپاد شما در هوا “هنگ” میکند، قطع میشود یا رفتار عجیبی دارد. طبق تجربه، دو عامل اصلی باعث این مشکل میشوند:
1. موتورهای معیوب: اگر یکی از موتورها ضعیف شده باشد یا گیر کند، ژیروسکوپ دستور افزایش سرعت میدهد اما موتور پاسخ نمیدهد. این تناقض باعث میشود پردازنده ESP32 قفل کند (هنگ کند).
2. باتری معیوب یا ضعیف: اگر باتری نتواند جریان ۲۵C را تامین کند (ولتاژ افت کند)، برد ریست میشود و پرنده سقوط میکند.
· راه حل: همیشه قبل از پرواز، موتورها را به صورت جداگانه تست کنید و ولتاژ باتری را با یک باتریتستر بررسی کنید.
—
 آماده پرواز!
ساخت کوادکوپتر با ESP1 یک سفر یادگیری فوقالعاده است. با رعایت اصول بالانس، انتخاب باتری مناسب و تنظیم صحیح جهت موتورها، شما یک پرنده پایدار خواهید داشت.
اگر در مراحل ساخت به مشکل خوردید، نگران نباشید؛ بخشی از فرآیند یادگیری است. همین حالا قطعات خود را آماده کنید و اولین پرواز خود را تجربه کنید!

بدون دیدگاه